
กิจกรรม
Exhibition Report: International Robot Exhibition 2017
- Dates : Nov. 29 [Wed] - Dec. 2 [Fri], 2017
- Venue : Tokyo Big Sight, Japan
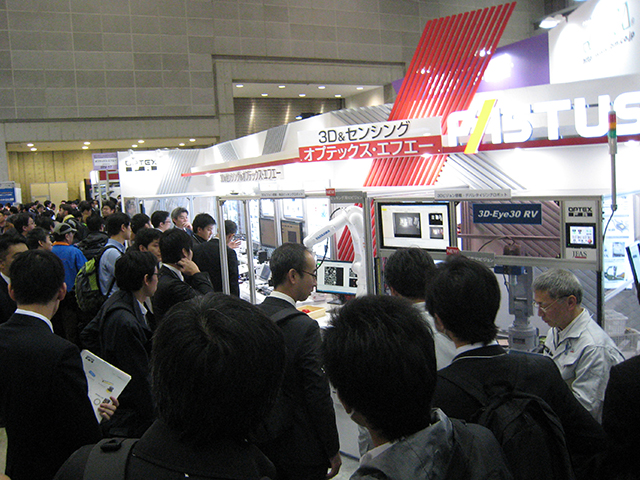
- OPTEX FA ได้เข้าร่วมงานนิทรรศการหุ่นยนต์นานาชาติ 2017 ซึ่งเป็นหนึ่งในงานนิทรรศการหุ่นยนต์ที่ใหญ่ที่สุดในโลก
ที่บูธของเราได้นำเสนอผลิตภัณฑ์ที่เกี่ยวข้องกับหุ่นยนต์และ IoT รวมถึงระบบการหยิบจับและตรวจสอบรูปทรงของหุ่นยนต์ที่ใช้กล้อง 3D,
- เซ็นเซอร์สำหรับระบบอัตโนมัติในโรงงาน และ ไฟ LED ส่องสว่าง สำหรับการประมวลผลภาพ
ความสนใจต่อผลิตภัณฑ์ของ OPTEX FA ทำให้มีผู้มาเยี่ยมชมบูธของเราอย่างต่อเนื่องทุกวัน
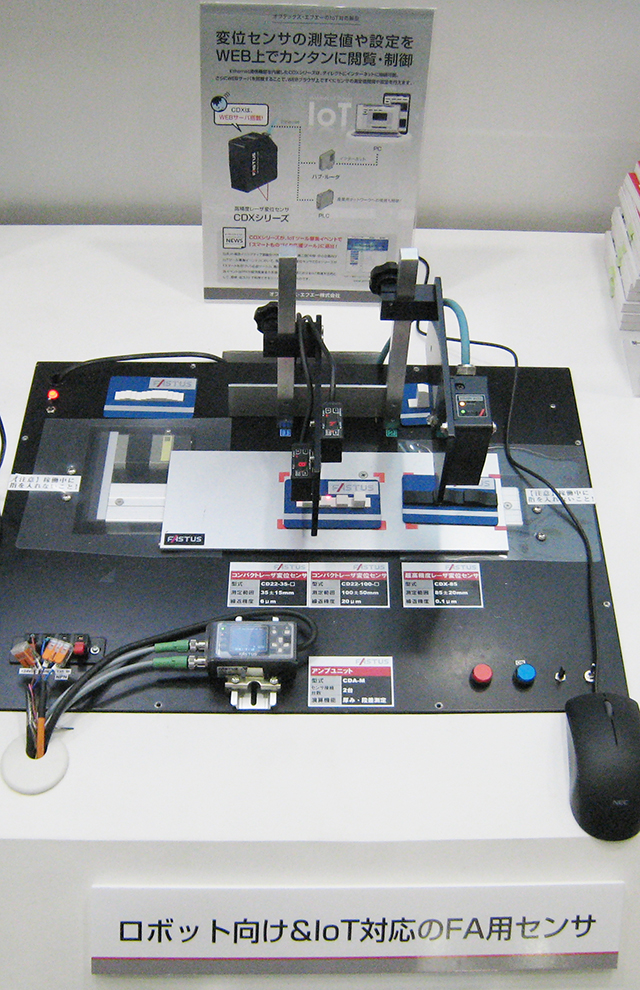
เซ็นเซอร์ FA สำหรับการควบคุมหุ่นยนต์และระบบที่รองรับ IoT
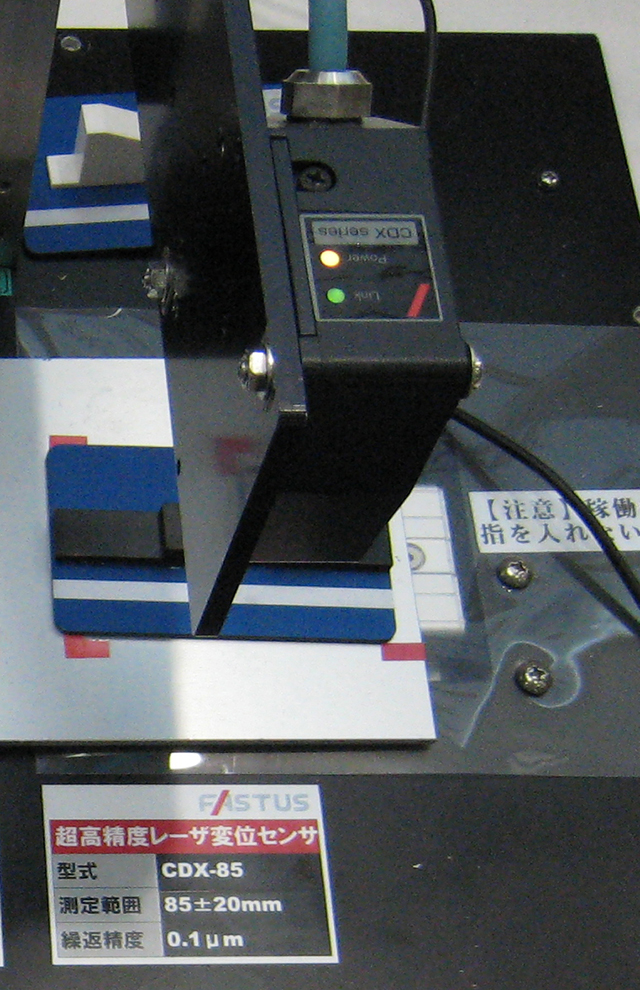
เลเซอร์ความแม่นยำสูงพิเศษ ดิสเพลสเมนต์เซนเซอร์ ซีรีส์ CDX
ดิสเพลสเมนต์เซนเซอร์ ขนาดเล็ก พร้อมหน้าจอแสดงผลดิจิทัล รุ่น CD22
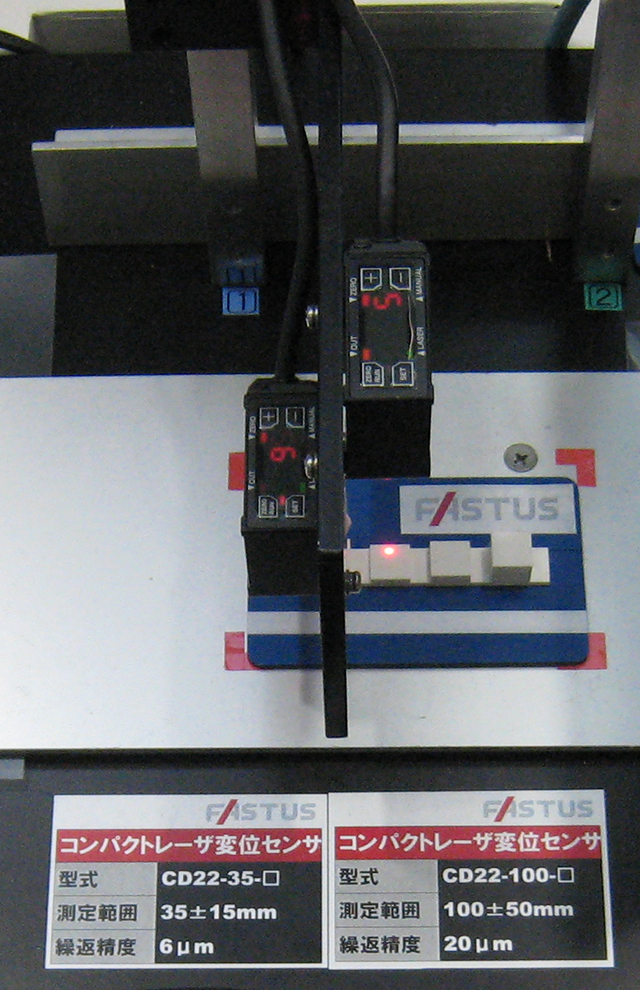
- OPTEX FA ซีรีส์ CDX ของเซนเซอร์วัดความสูงแบบเชิงเส้น (เลเซอร์ดิสเพลสเมนต์เซนเซอร์) ที่มีความแม่นยำสูงเป็นพิเศษ ให้ความเชิงเส้นสูงที่สุดในโลกที่ ±0.015% ของ F.S. ด้วยความสามารถในการเชื่อมต่อ Ethernet แบบตรง ซีรีส์ CDX ช่วยให้สามารถดูและควบคุมค่าการวัดและรายละเอียดอื่นๆ ได้ผ่านเว็บเบราว์เซอร์ ส่วนซีรีส์ CD22 เป็นเซ็นเซอร์วัดการเคลื่อนที่ที่มีขนาดเล็กที่สุดในประเภทนี้ และได้ถูกนำไปใช้ในระบบหุ่นยนต์หลากหลายรูปแบบ
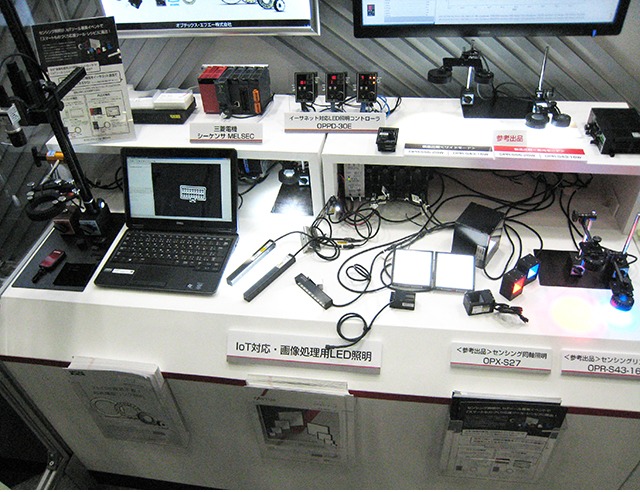
ไฟ LED ส่องสว่าง: การแสดงเทคโนโลยีการประมวลผลภาพสำหรับการควบคุมหุ่นยนต์และระบบที่รองรับ IoT
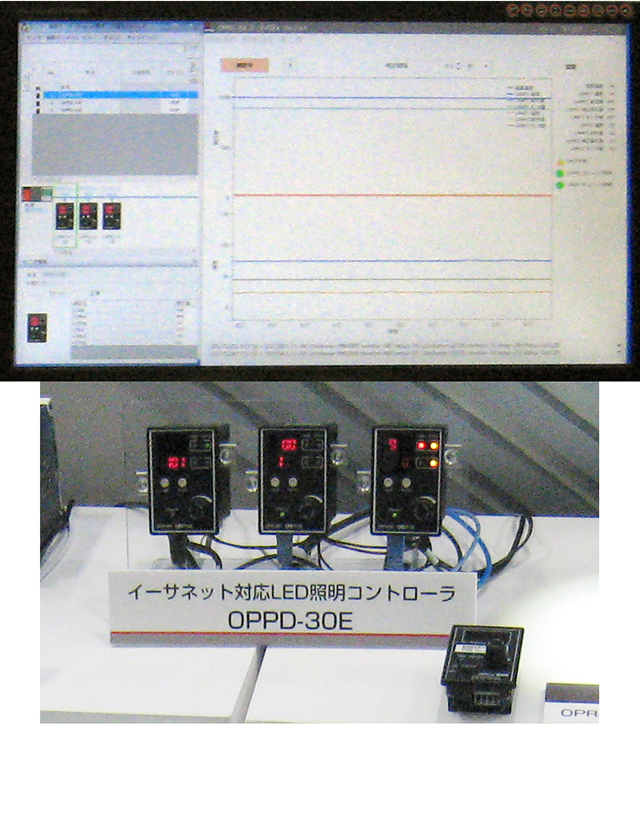
ชุดควบคุมไฟ LED ส่องสว่าง พร้อมการเชื่อมต่อ Ethernet ซีรีส์ OPPD-30
ไฟ LED ส่องสว่าง รายชื่อ
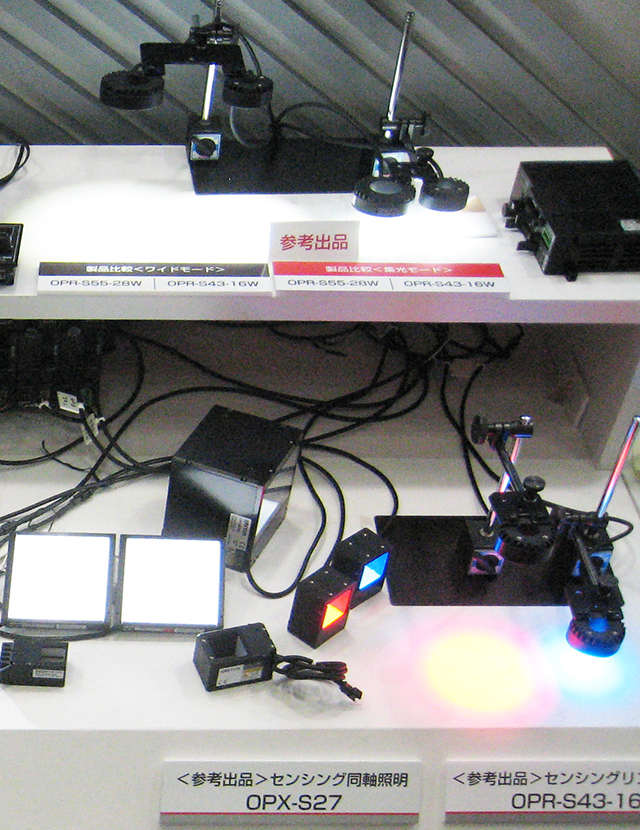
- ที่บูธแสดงเทคโนโลยีการประมวลผลภาพ ไฟ LED ส่องสว่าง ของเรา เราได้นำเสนอระบบการบำรุงรักษาแบบคาดการณ์สำหรับอุปกรณ์ที่รองรับ IoT ไฟส่องสว่าง
การใช้ Ethernet เพื่อเชื่อมต่อตัวควบคุม OPPD-30E ไฟ LED ส่องสว่าง กับอุปกรณ์ตรวจวัด ไฟส่องสว่าง ช่วยให้สามารถติดตามความสว่างและอุณหภูมิของ ไฟส่องสว่าง ได้
สิ่งนี้ช่วยให้สามารถดำเนินการควบคุมป้อนกลับการปรับความสว่างได้ ทำให้สามารถรักษาความสว่างให้คงที่ได้
Exhibitor's Presentation Seminar (Friday, 10:30 - 11:10 am, Dec. 1)
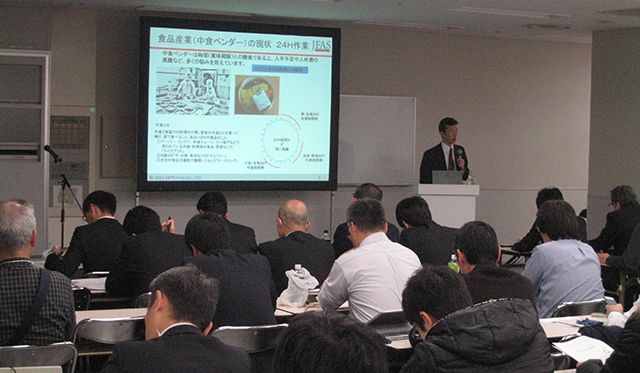
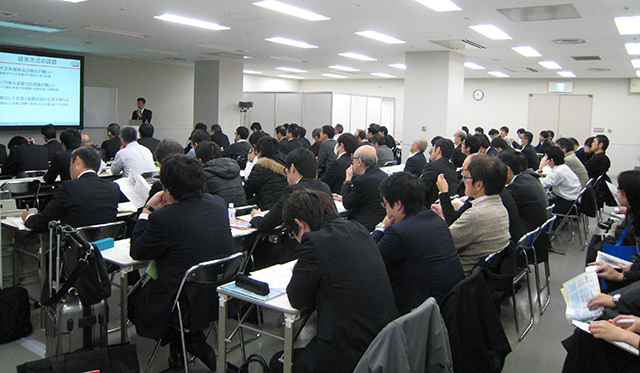
- OPTEX FA "การบรรยายของผู้จัดแสดงในงานสัมมนาเรื่อง 'ข้อเสนอระบบกล้อง 3D และระบบวิชันสำหรับการหยิบชิ้นงานแบบไม่มีรูปทรง'",
- มีผู้เข้าร่วมงานเป็นจำนวนมาก สัมมนานี้เน้นไปที่ความจำเป็นของหุ่นยนต์และกลไกที่ใช้ในระบบการมองเห็นของหุ่นยนต์
ผู้เข้าร่วมสัมมนาจำนวนมากแสดงความสนใจในกระบวนการหยิบจับชิ้นงานที่มีรูปทรงไม่แน่นอนด้วยหุ่นยนต์ และมีการถามตอบคำถามอย่างคึกคักหลังการสัมมนา
- รายการของฉัน
- 20