

Guía de selección de productos
Sensor Procedimiento de selección
Paso 1: Comprobación de los detalles de la detección
En primer lugar, comprueba las condiciones de detección. A continuación se indican los aspectos generales que hay que comprobar.
Objeto que se debe detectar
| Color | ¿Hay diferencias de color (reflectancia) entre unos y otros? |
|---|---|
| Tamaño | ¿Varía el tamaño de una pieza a otra? |
| Forma | ¿Existen variaciones en la inclinación y la forma? |
| Brillo |
|
Antecedentes (sin objeto presente)
| Distancia a la pieza de trabajo |
Si la pieza de trabajo y el fondo están muy cerca, resulta difícil que haya una diferencia entre los niveles de luz reflejada. →Dado que resulta difícil realizar la detección con sensores de tipo difuso, se recomienda considerar la detección con un sensor de tipo de haz pasante o de tipo BGS. |
|---|---|
| Color |
¿Es suficiente la diferencia de color con respecto a la pieza de trabajo? →Si la pieza es negra y el fondo es blanco, el nivel de luz reflejada puede ser equivalente. |
| Brillo |
¿La superficie es brillante o de acero inoxidable? Si la superficie es brillante, ¿se trata de un entorno en el que la luz ambiental incide sobre el sensor? |
Paso 2: Considerar el tipo de detección
Consideremos el tipo de detección estable que presenta la mayor diferencia con respecto al fondo (el estado «OFF») cuando hay una pieza de trabajo presente (el estado «ON»).
Ten en cuenta el tipo de detección.
Ten en cuenta el tipo de sensor.
A continuación se muestra el orden habitual de estabilidad de detección entre los distintos tipos. (El tipo con mayor estabilidad aparece a la izquierda.)
|
Barra de paso > Retrorreflectivo > BGS/TOF > Reflectante difuso |
Ten en cuenta el tipo más seguro.
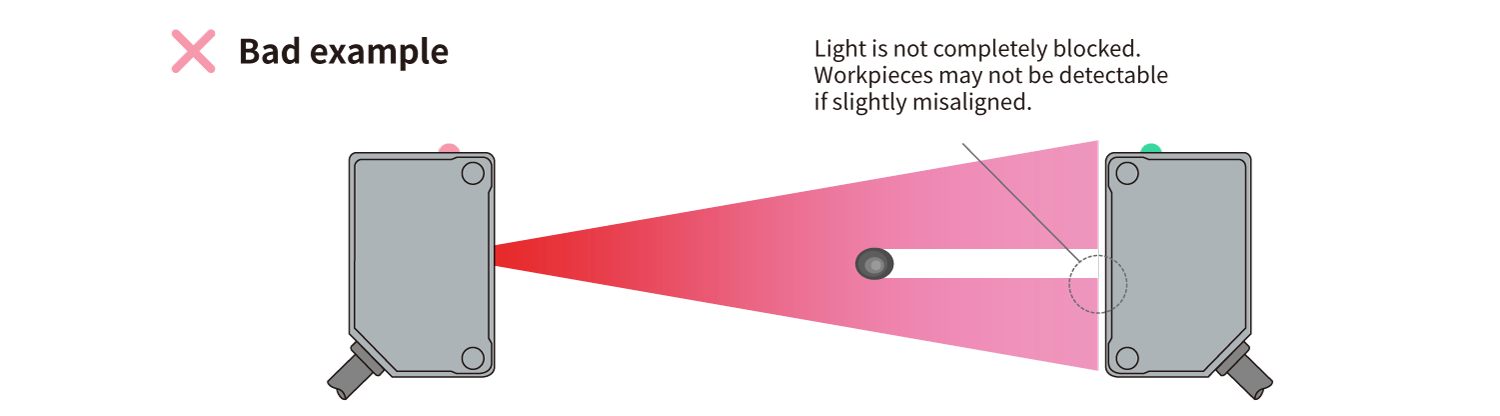
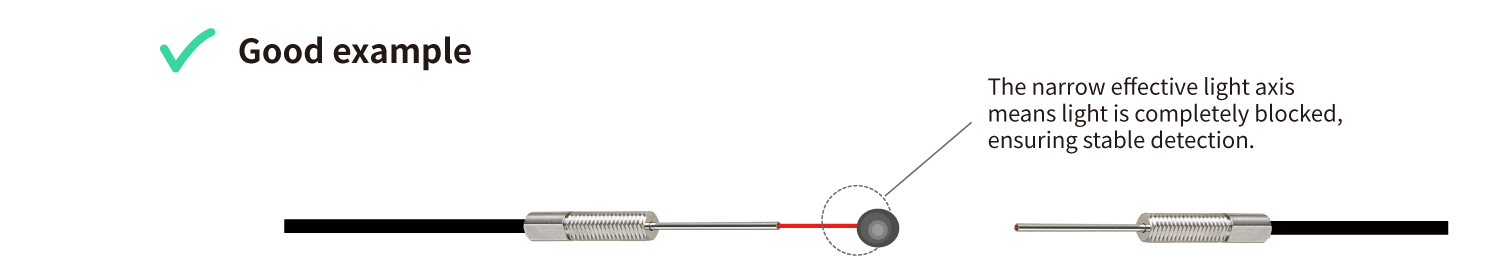
Hay que tener en cuenta el tipo de detección que presente la mayor diferencia entre los casos en que la pieza está presente y en que no lo está, y que permita realizar detecciones estables.
Por ejemplo, al detectar una pieza pequeña como la que se muestra a continuación, el uso de un sensor de barrera de luz (sensor de fibra óptica) hace que el 100 % de la luz quede bloqueada cuando la pieza está presente, lo que permite una detección estable.
Paso 3: Comprobación de otras condiciones
Aunque sea posible la detección, hay que tener cuidado a la hora de comprobar si un sensor se puede utilizar con la línea en cuestión.
A continuación se indican los aspectos que pueden plantear problemas con las líneas concretas. Asegúrese de comprobar estos aspectos antes de utilizar un sensor.
Comprobación de la velocidad de la línea (tiempo de respuesta)
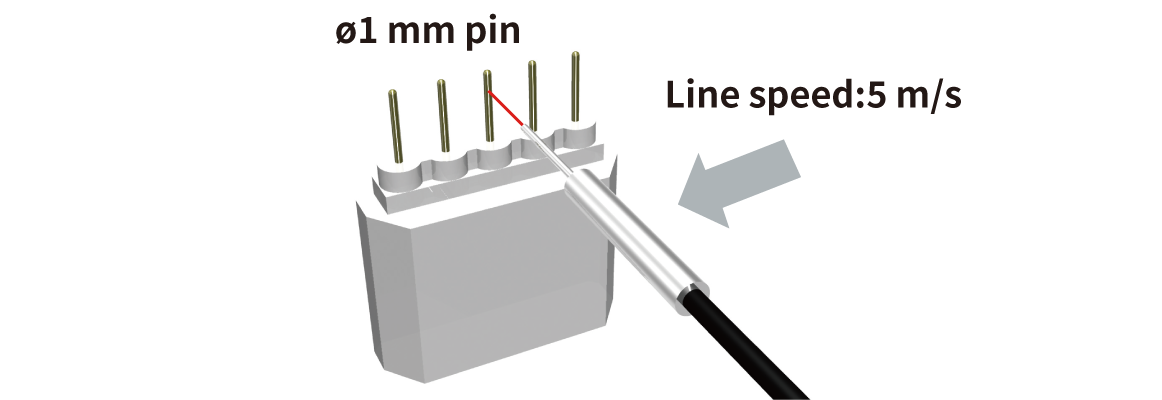
Comprueba el takt y la velocidad de la línea. En el caso de las líneas de alta velocidad, realiza las pruebas utilizando la línea real siempre que sea posible. Ten especial cuidado al utilizar un «sensor de fibra óptica» para detectar piezas pequeñas, ya que el tiempo de detección es breve y se requiere una respuesta rápida.
| Tiempo de respuesta: método «cálculo» |
Tiempo
de respuesta =
Tamaño del objeto.
Velocidad de movimiento
|
|---|
〈Ejemplo〉
Al detectar un alfiler de 1 mm de diámetro en una línea que se desplaza a una velocidad de 5 m/s, ¿cuál debería ser el «tiempo de respuesta» del sensor que elijas?
Entorno ambiental
Comprueba si las condiciones ambientales permiten el uso del sensor de acuerdo con sus especificaciones.
| Temperatura | Los sensores no pueden utilizarse en entornos que se encuentren fuera de su rango de temperatura ambiente de funcionamiento. En aplicaciones a altas temperaturas, como las que tienen lugar en el interior de hornos, utilice fibras resistentes al calor. |
|---|---|
| Petróleo | El aceite penetra en el sensor con mayor facilidad que el agua y, si llega a entrar, el sensor resultará dañado. Dependiendo del tipo de aceite, los sensores con clasificación IP67G (serie Z-M/BGS-ZM) pueden ser adecuados; por lo tanto, póngase en contacto con OPTEX FA para obtener más información. |
| Agua/polvo | La resistencia al agua y al polvo viene establecida por el código de protección internacional (grado de protección, IP). Sin embargo, incluso con una clasificación IEC: IP67, un sensor no puede utilizarse si permanece sumergido en agua de forma permanente. El código IP indica la resistencia al agua en situaciones temporales, como las que se producen durante la limpieza. |
| Ruido | Es extremadamente raro que un sensor resulte dañado por el ruido. Sin embargo, un ruido intenso puede provocar que las señales de activación y desactivación se detecten de forma diferente a como deberían. Los motores y los variadores son fuentes de ruido intenso, por lo que, si sospechas que el ruido es un problema, considera la posibilidad de adoptar medidas como cambiar la posición de instalación y utilizar blindajes para bloquear el ruido. |
- Mi lista
- 20